
Chargement et déchargement de machine
Robots de manipulation pour le chargement et le déchargement de machine
Nous contacter
Un robot de manipulation ne forme pas de palette : il charge et décharge des machines.
C’est une étape intermédiaire au sein de votre ligne de production, où la pièce entre dans une presse, une commande numérique, une découpeuse ou une plieuse, et ressort vers l’étape suivante. La palette peut apparaître, mais comme point de prise ou de dépose, pas comme produit fini.
Nous travaillons surtout avec des matières premières et des pièces volumineuses : plastique, métal, bois, panneau, verre et pierre.
2 000 kg
Le plus lourd que nous avons manipulé
10 pièces/min
Cadence moyenne
4 × 3 m
Plaques que nous alimentons en commande numérique
Robot ou portique
Décidé par le poids et la vitesse
Ce que nous résolvons
Chargement de machine
Nous alimentons presses, commandes numériques, découpeuses et plieuses avec la pièce placée et orientée.
Déchargement de machine
Nous retirons la pièce travaillée et la déposons au point suivant du procédé, sur palette ou sur convoyeur.
Pièces qui ne se manipulent pas à la main
Plaques et panneaux de trois et quatre mètres, et charges qu’une personne ne peut pas déplacer, par leur poids ou leur volume.
Secteurs et exemples réels
Plastique
Alimentation de plaques de 3 × 2,5 m et de 4 × 3 m en commande numérique. C’est l’une de nos applications les plus courantes.
Bois et ameublement
Portes et pièces alimentées en centres d’usinage.
Métal
Chargement et déchargement de tôles sur une plieuse.
Nous travaillons également le verre et la pierre.

Robot manipulant des pièces de panneau après une machine de découpe (bois et ameublement).
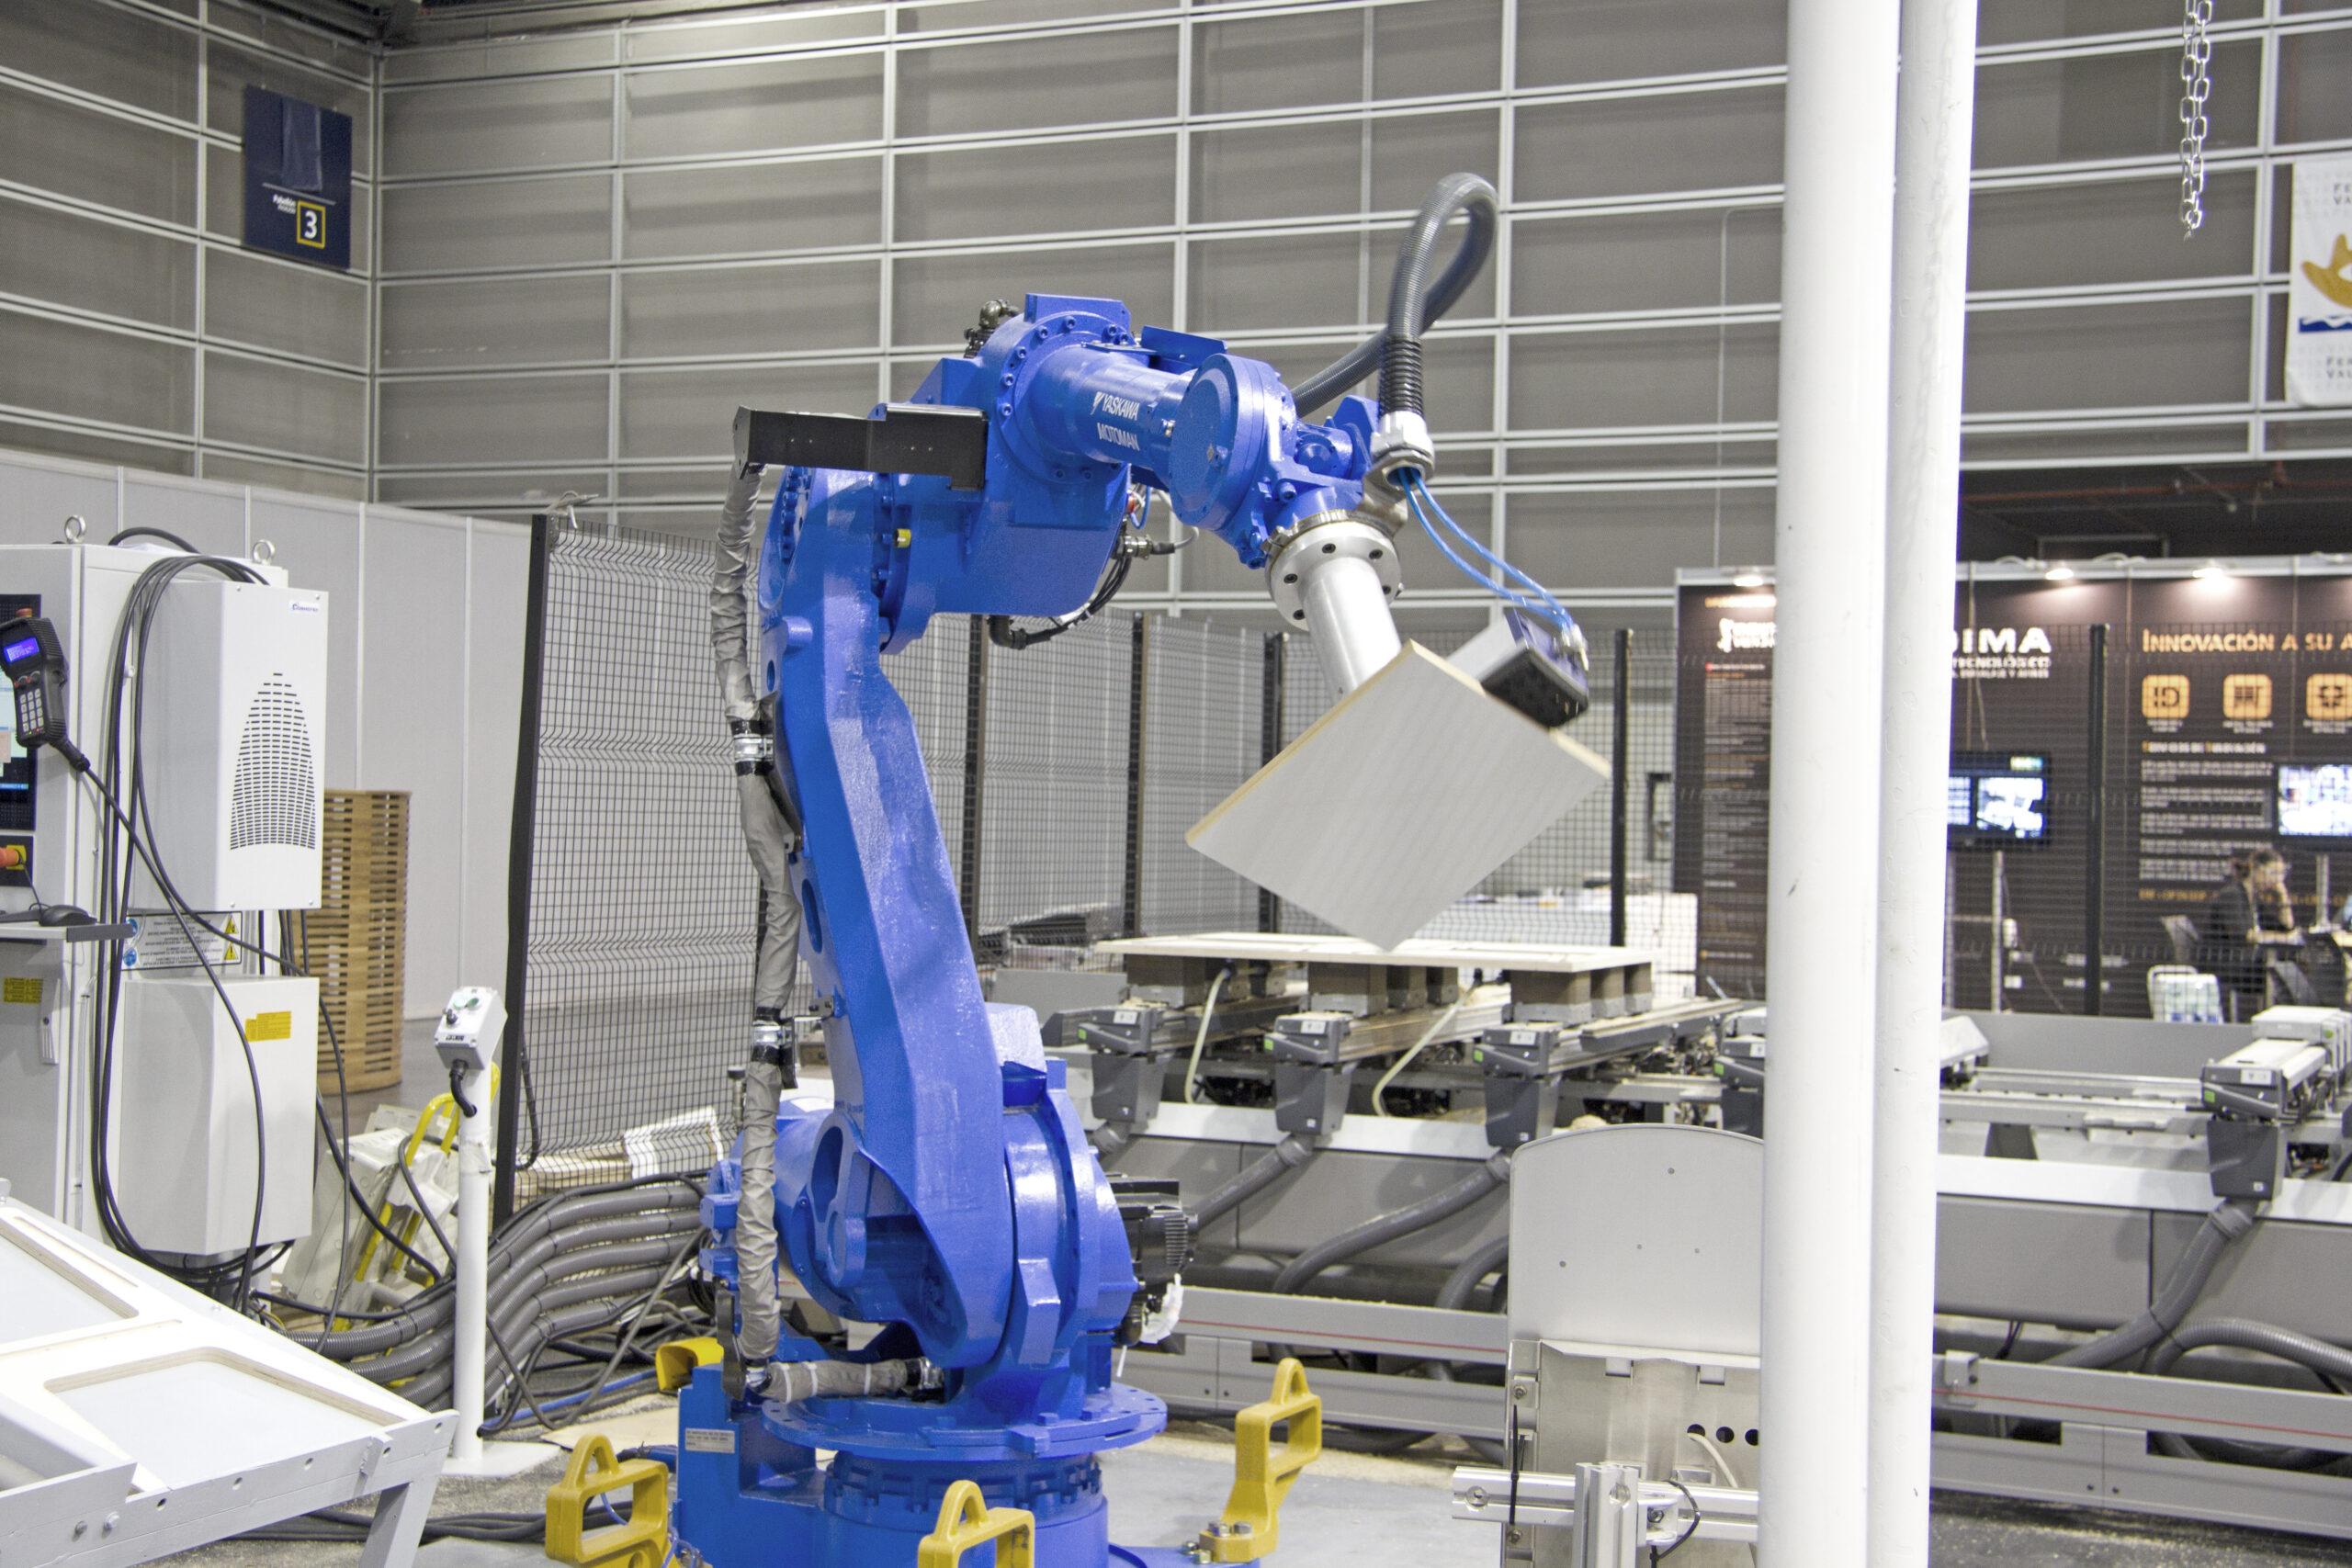
Robot chargeant des portes en bois dans un centre d’usinage avec un préhenseur à ventouses.
Le préhenseur
Le préhenseur est l’élément le plus critique du projet.
Manipuler un panneau n’est pas la même chose qu’une tôle, ni qu’une plaque de verre. Chacun est conçu sur la pièce réelle, et c’est lui qui décide si la cellule fonctionne ou si elle pose problème tous les jours.
Pourquoi on automatise
En chargement et déchargement, le motif n’est presque jamais d’aller plus vite.
C’est le volume : des pièces de trois ou quatre mètres qui ne se manipulent tout simplement pas à la main. Et c’est l’ergonomie : même si un opérateur peut soulever la pièce, le faire des centaines de fois par jour finit par se payer. La référence habituelle en manutention manuelle de charges est de 25 kg, et beaucoup de ces pièces sont très au-dessus.
Questions fréquentes sur les robots de manipulation
Quelle différence entre un robot de manipulation et un robot palettiseur ?
Leur finalité. Le palettiseur forme la palette en fin de ligne, normalement avec des caisses ou des sacs, et le plus souvent dans l’agroalimentaire. Le robot de manipulation charge et décharge des machines au sein du procédé de production, avec des pièces plus grandes et plus lourdes, et on le trouve surtout dans le plastique, le métal, le bois et le verre. En manipulation, la palette n’est pas le produit : c’est l’endroit où l’on prend la pièce ou où on la dépose.
Quel poids un robot peut-il manipuler ?
La fourchette habituelle va de 500 à 1 000 kg, et elle monte jusqu’à 1 500 ou 2 000 kg. Le plus lourd que nous avons manipulé, c’est 2 000 kg. Il n’y a pas de limite basse : la charge se dimensionne à chaque projet et c’est rarement le problème.
Robot ou portique cartésien ?
Deux éléments le décident : le poids et la vitesse. Le poids est la contrainte principale. Et pour les cadences élevées, le portique est généralement une meilleure solution que le robot. On choisit l’un ou l’autre selon le projet, pas par préférence.
Combien de pièces par minute manipule-t-on ?
La moyenne est d’environ 10 pièces par minute, plus bas qu’en palettisation. Mais la cadence est rarement la contrainte : elle se dimensionne sur ce dont votre procédé a besoin.
Quel préhenseur utilise-t-on ?
Cela dépend entièrement de la pièce. Un panneau n’est pas une tôle, ni une plaque de verre. Le préhenseur est conçu sur votre produit réel, et c’est l’élément le plus critique de tout le projet.
Quand l'automatisation du chargement d'une machine ne vaut-elle pas la peine ?
Quand deux choses se cumulent : une production faible et un poids réduit. Si les pièces font 5 à 9 kg et que le volume n’est pas élevé, l’opérateur alimente la machine sans difficulté et l’investissement n’est pas rentable. Nous vous le dirons plutôt que de vous vendre une cellule que vous n’amortirez pas.
Si vos pièces sont petites et que vous cherchez de la vitesse, c’est un robot pick and place.
Dites-nous de quelle pièce il s’agit, combien elle pèse et dans quelle machine elle entre, et nous vous dirons si votre procédé est automatisable et avec quoi.